基本信息:
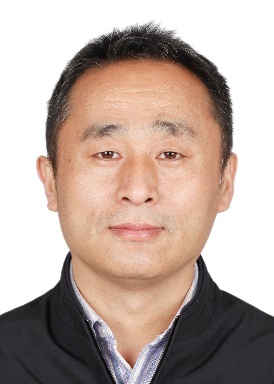
姓名:荣学文
性别:男
民族:汉族
出生年月:1973年6月
学历:博士
职称:研究员
导师信息:硕导、博导
学科一:控制科学与工程
学科二:控制工程
邮箱:rongxw@sdu.edu.cn
个人主页:https://faculty.sdu.edu.cn/xwrong
所在院系:山东大学控制科学与工程学院/山东大学机器人研究中心
社会兼职:
IEEE高级会员
中国仿真学会机器人系统仿真专委会委员
中国自动化学会高级会员
中国机械工程学会高级会员
山东省自动化学会理事
工作经历:
2015年9月- 至今,山东大学控制科学与工程学院,研究员、博士生导师
2007年9月-2015年8月,山东大学控制科学与工程学院,高级工程师
2004年11月-2007年8月,山东大学控制科学与工程学院,工程师
1999年7月-2004年10月,山东科技大学电气工程学院,助理工程师、工程师
研究方向:
[1] 人形机器人:机器人系统设计、运动规划与控制、技能学习与具身操作
[2] 腿足机器人(四足、双足、轮足):机器人系统设计、运动规划与控制、自主导航
[3] 液压机器人:液压机械臂设计与控制、液压腿足机器人设计与控制
成果奖励:
[1]山东省技术发明二等奖,受限环境下异构自主无人系统高精度连续定位与控制关键技术及应用,2025年度,第2位。
[2] 中国自动化学会技术发明二等奖,高动态电动腿足机器人驱动与控制技术及应用,2023年度,第1位。
[3] 山东省技术发明二等奖,电动四足机器人关键技术及应用,2022年度,第1位。
[4]山东省科技进步二等奖,特种作业机器人技术及应用,2020年度,第3位。
[5]山东省科技进步三等奖,包装搬运与装卸作业机器人系统关键技术及应用,2018年度,第2位。
[6]山东省科技进步二等奖,本安传感的企业安全生产三维监测技术及系统,2015年度,第5位。
[7]国家科技进步二等奖,喷浆机器人,2002年度,第8位。
科研项目:
[1] 山东省重大创新工程项目,人形机器人关节模组研发及产业化,2025.07-2028.06,994万元,负责人
[2] 山东省重大基础研究计划项目,人形机器人关节高性能YASA无框电机及驱动关键技术研究,2025.01-2027.12,160万元,负责人
[3] 济南市海右产业创新领军人才项目,人形机器人关节驱动与移动作业控制技术研究及应用,2026.01-2028.12,50万元,负责人
[4] 国家自然科学基金项目,轮足人形机器人多模式运动规划与控制方法研究,2024.01-2027.12,50万元,负责人。
[5] JKW基础加强项目,GF2023传动***技术,2023.05-2024.08,160万元,负责人。
[6] 济南市科技计划项目,面向恶劣作业环境的液压机械臂关键技术研究及应用,2023.01-2025.12,30万元,负责人
[7]国家自然科学基金项目,仿鸵鸟机器人高能效机构设计及运动规划与控制方法研究,2020.01-2023.12,58万元,负责人
[8]国家重点研发计划课题,基于复杂环境形-性感知的足式机器人运动规划与协调控制,2019.12-2022.11,296万元,负责人
[9] 国家重点研发计划子课题,面向电力行业的作业机器人系统研究及应用,2019.06-2022.05,172万元,负责人
[10] 国家重点研发计划子课题,约束空间下中大型板材安装双臂作业机器人协作技术,2019.06-2022.05, 64.8万元,负责人
[11] 军队后勤开放研究项目,********研究,2019.06-2021.12,106万元,负责人
[12]国防创新特区项目,********技术,2018.11-2019.10,60万元,负责人。
[13]山东省重点研发计划(军民融合)项目,********应用,2018.01-2020.12,150万元,负责人
[14]JKW创新特区项目,仿生机器人高效驱动系统研制,2017.07-2018.12,750万元,负责人
[15]国家自然科学联合基金项目,面向山林环境的爬-步四足机器人关键技术,2017.01-2020.12,山东大学103万元,负责人
[16]国家863计划项目,四足仿生机器人,2015.03-2018.03,1790万元,首席专家
[17]国家863计划子课题,面向电力带电抢修作业机器人研究开发与应用示范,2012.01-2014.12,173万元,负责人
学术论文:
[1] Chen Changzhi, Jia lin, Chen Teng, Zhang Guoteng,Rong Xuewen*. Prescribed-performance optimal backstepping control for hydraulic manipulators with disturbance compensation. ISA Transactions, v177, p692-708, Oct. 2026.
[2] Guanglin Lu,Teng Chen*, Aizhen Xie, Guoteng Zhang,Xuewen Rong*, Shijun Xiao, Yifan Zhang,Yibin Li*.Design and Control of a Multi-morphology Quadruped Robot with Dual-arm. IEEE/ASME Transactions on Mechatronics, 31(1), p 546-557, 2026
[3] Yu Wang, Teng Chen, Shao Xu,Xuewen Rong*, Guoteng Zhang, Yaxian Xin, Yibin Li.Enhanced Robust Locomotion of Wheeled-Bipedal Robot via Hierarchical Optimization and Online Wheel Position Planning. IEEE Robotics and Automation Letters,10(10),2025.10,10918-10925.
[4] Aizhen Xie, Teng Chen, Guoteng Zhang, Yibin Li, andXuewen Rong*. Manipulability Enhancement of Legged Manipulators by Adaptive Motion Distribution. IEEE Transactions on Industrial Electronics,2025.01,72(1):724~733.
[5] Yu Wang, Teng Chen,Xuewen Rong*, Guoteng Zhang, Yibin Li, and Yaxian Xin. Design and Control of SKATER: A Wheeled-bipedal Robot with High-speed Turning Robustness and Terrain Adaptability. IEEE/ASME Transactions on Mechatronics,2025,30(2):1310~1321..
[6] Jinshuo Liu, Zhaochun Ding,Jiang Wu*, Lipeng Wang, Teng Chen,Xuewen Rong*,Rui Song*,Yibin Li*. A self-moving piezoelectric actuator with high carrying/positioning capability via bending- resonant-vibration-induced stick-slip motion. IEEE Transactions on Industrial Electronics, 72(2):1829-1839,2025.02.
[7] Jiang Wu, Zhaochun Ding, Lipeng Wang, Ranxu Zhang, Yanhu Zhang,Xuewen Rong*,Rui Song*,Huijuan Dong*, Jie Zhao,Yibin Li*. Development of an untethered ultrasonic robot with fast and load-carriable movement imitating rotatory galloping gait. IEEE/ASME Transactions on Mechatronics,2025,30(2):1001~1013.
[8] Weitao Wei,Zhaochun Ding,Jiang Wu*,Lipeng Wang,Chen Yang,Xuewen Rong*,Rui Song*,Yibin Li*. A miniature piezoelectric actuator with fast movement and nanometer resolution. International Journal of Mechanical Sciences, 273(2024)109249.
[9] Lipeng Wang, Xiang Li,Jiang Wu*, Zhaochun Ding, Fuxin Du,Xuewen Rong*,Rui Song*,Yibin Li*. A millipede-inspired miniature self-moving ultrasonic actuator with high carrying capability and nanometer resolution. International Journal of Mechanical Sciences, 267 (2024) 109017.
[10] Lipeng Wang,Jiang Wu*, Zhaochun Ding, Ranxu Zhang, Teng Chen,Xuewen Rong*,Rui Song*,Yibin Li*. Development of a compact and contactless stage capable of levitating/rotating wafer functioning as an ultrasonically virtual hand. IEEE Transactions on Industrial Electronics, 2024,71(11):14610-14619.
[11] Jiang Wu, Lipeng Wang, Fuxin Du, Guoteng Zhang, Jianye Niu,Xuewen Rong*, Rui Song*, Huijuan Dong*, Jie Zhao and Yibin Li*. A two-DOF linear ultrasonic motor utilizing the actuating approach of longitudinal-traveling-wave/bending-standing-wave hybrid excitation. International Journal of Mechanical Sciences, 248(2023) 108223.
[12] Jiang Wu, Jianye Niu, Yixiang Liu,Xuewen Rong*, Rui Song*, Huijuan Dong*, Jie Zhao and Yibin Li*. Development of a self-moving ultrasonic actuator with high carrying/towing capability driven by longitudinal traveling wave. IEEE/ASME Transactions on Mechatronics, 28(1):267~279,2023.2
[13] Teng Chen, Yibin Li,Xuewen Rong*, Guoteng Zhang, Hui Chai, Jian Bi, Qingshan Wang. Design and Control of a Novel Leg-Arm Multiplexing Mobile Operational Hexapod Robot. IEEE Robotics and Automation Letters,2022, 7(1):382-389.
[14] Haoning Zhao, Chaoqun Wang, Rui Guo,Xuewen Rong*, Jiamin Guo, Qixun Yang, Lecheng Yang, Yuliang Zhao, Yibin Li. Autonomous Live Working Robot Navigation with Real-Time Detection and Motion Planning Suystem on Distribution Line. High Voltage, 2022,7(6):1204-1216.
[15] Zemin Cui, Guoteng Zhang,Xuewen Rong*, Yibin Li. Design and motion planning of hydraulically driven leg for maximum height jumping, Mechatronics, 74(2021), 102499
发明专利(第一发明人):
[1] 基于跨模态协同修正的多模态场景分割方法及系统,ZL202311654961.X
[2] 一种手持式电动园林剪刀,ZL202510967728.X
[3] 一种分体式电动液压园林剪刀,ZL202510967727.5
[4] 一种手持式电动竹竿采伐剪刀,ZL202511004040.8
[5] Servo Control Method and System for Multi-Joint Hydraulic Manipulator,US12693640B2
[6] 一种绳传动六自由度位姿解耦力反馈遥操作主手,ZL202410134020.1
[7] 一种单主手遥控双从臂的双臂位姿解耦遥操作系统及方法,ZL202410137860.3
[8] 一种微型液压站及其工作方法,ZL202211291614.0
[9] 基于混合建模的液压机械臂多回路分层控制方法及系统,ZL202510708831.2
[10] 一种高集成度液压动力单元及工作方法,ZL202211281394.3
[11] 一种三自由度机器人关节总成及工作方法,ZL202311244724.6
[12] 一种轮式双足机器人的运动控制方法及系统,ZL202311475609.X
[13] 一种剪切点位置可变的电动剪刀,ZL202411228570.6
[14] 基于滑膜自适应的多关节液压机械臂伺服控制方法及系统,ZL202311166832.6
[15] 融合物理模型与数据驱动的液压机械臂建模方法及系统,ZL202411801427.1
[16] 一种四足单臂作业机器人的输出力优化方法及系统,ZL202310980430.3
[17]一种人形机器人下肢机构及其工作方法,ZL202510748154.7
[18]一种带臂的变构型四足机器人质心估计与补偿方法及系统,ZL202510336077.4
[19] 一种轮式双足机器人动态鲁棒运动控制方法及系统,ZL202510360897.7
[20] 可跨越大障碍物的四足机器人爬行态规划方法及系统,ZL202310426375.3
[21] 一种自主导航配网带电作业机器人及其工作方法,ZL2021116543506
[22] 一种力反馈遥操作主手,ZL201810017875.0
[23] Mobile Manipulation Control Method and System of Quadruped Robot with Operation Arm,US11813752B2
[24] 一种基于双向RRT*算法的机械臂实时感知规划方法及系统,ZL202110585074.6
[25] 一种仿鸵鸟机器人行走机构,ZL201710863040.2
[26] 手脚融合电动六足机器人,ZL201710540136.5
[27] 一种四足单臂作业机器人的运动控制方法及系统,ZL202210636165.2
[28] 一种液压驱动的两自由度机器人关节总成,ZL202110342830.2
[29] 一种全固定线缆两自由度大负载电动云台及设备,ZL202110666900.X
[30] 一种可变构型的四足机器人运动控制方法及系统,ZL202011302850.9
[31] 多模式运动仿灵长类机器人,ZL201910351146.3
[31] 一种带弹簧储能的连杆式机械腿及机器人,ZL202010211375.8
[33] 一种电机驱动两自由度机器人关节总成,ZL202010186138.0
[34] 一种集成液压制动与悬挂系统的行走和转向伺服驱动轮,ZL201611048476.8
[35] 具有双向缓冲和精确力控制的高能效液压伺服油缸,ZL201710338471.7
[36] 一种集成液压制动与悬挂系统的行走和转向伺服驱动轮,ZL201611048476.8
[37] 具有双向缓冲和精确力控制的高能效液压伺服油缸,ZL201710338471.7
[38] 具有缓冲功能液压缸的控制系统和控制方法,ZL201611128888.2
[39] 两自由度液压云台,ZL201611164618.7
[40] 具有缓冲和过载保护功能的高度集成液压伺服油缸,ZL201410537911.8
[41] 模块化直线驱动及转向一体轮,ZL201510166010.7
[42]) 一种液压驱动多关节工业机器人,ZL201510101502.8
[43] 一种关节式力反馈遥操作主手,ZL201410090804.5
研究生招生:
每年招收博士研究生1名、硕士研究生3~5名,欢迎自动化、机械工程专业学生报考。